Szkeptikusan az AI-ról
(2026 október)
Az LLM modellekkel biztonsági problémák lesznek/vannak, míg a humanoid robotok már biztonságos működésűek.
A ChatGPT publikus verzióját 2022-ben tették elérhetővé. Sikerét (hype) annak köszönheti, hogy hétköznapi felhasználók számára készült, egy egyszerű, online chat-ablakra emlékeztető sikeres kezelőfelülettel, egy szöveggel válaszoló Google kereső féle. Ma videókat, klónokat, sőt már TV bemondókat szerkeszt, programokat ír, automatizál.... Tokenek (négy betűs szóelemek) valószínűségét számítja (https://index.hu/techtud/2026/10/19/matematika-ai-chatgpt-chatbot-hiba/) Érzékeny arra, hogy pozitív vagy negatív a kezdő kérdés (promt) értelme. Az LLM-ek úgy vannak hangolva, hogy egyetértő választ adjanak, amennyiben nem sikerül, elkezdenek hallucinálni. Ha a kezdő kérdés negatív felütéssel indít, a modell még mélyebbre ássa magát a negatív statisztikai mintába. Az LLM-eket úgy hangolják, hogy segítőkészek és egyetértőek legyenek, és ha a kérdés negatív, az AI megerősíti a kezdő feltevést, még akkor is, ha ez ellentmond a tényeknek. A kezdő kérdés nyelvi szerkezete (hogy pozitív vagy tagadó), és a benne szereplő fogalom töltete (hogy pozitív vagy negatív) alapvetően határozza meg a statisztikai valószínűségeket az LLM (nyelvi modell) működésében. A tagadó kérdések csapdát jelentenek az AI számára, nehezen kezeli a tagadást, és eltéved, hallucinál.
A másik AI modell a Yann LeCun-féle Világmodel, amely videó bemenet alapján építi fel, tanulja a fizika törvényeit. A nyelvi modellek és a Yann LeCun-féle Világmodel mellett létezik egy fontos, harmadik soknevű AI, talán a legfontosabb robot-fejlesztési irány is, az Embodied AI = Humanoid robot AI = Autonomous Agents AI:
1. LLM-ek, a Generatív AI szövegek statisztika elemzésén, következő token jóslásán alapulnak. Hajlamosak a hallucinációra. Kiváló kommunikációs, kódolásos, elvont nyelvi logikai képességekkel rendelkeznek.
2. A Világmodell (JEPA / LeCun) célja az absztrakt fizikai és kauzális reprezentációk megértése (pl. videókból). Passzív megfigyelő; környezeti fizika, térbeli intelligencia, következmények szimulációja (https://bencsik.rs3.hu/component/content/category/1120-lecun-vilaga.html?Itemid=101).
3. Embodied AI*: Robot, humanoid ágensek aktív interakciói, cselekvés és célirányos visszacsatolással (Reinforcement Learning - RL). Biztonsági kockázatai kicsik a való világban, de viszonylag lassú a fizikai tanulásuk. Robotika, önvezetés, komplex műszaki feladatok fizikai végrehajtása a jellemzői. Az intelligencia nem csak adatok passzív megfigyeléséből áll, hanem az AI döntéseket hoz, akciókat hajt végre, és a visszacsatolással kapott jutalmak (vagy büntetések) alapján finomítja a viselkedését.
3. Embodied AI*: Robot, humanoid ágensek aktív interakciói, cselekvés és célirányos visszacsatolással (Reinforcement Learning - RL). Biztonsági kockázatai kicsik a való világban, de viszonylag lassú a fizikai tanulásuk. Robotika, önvezetés, komplex műszaki feladatok fizikai végrehajtása a jellemzői. Az intelligencia nem csak adatok passzív megfigyeléséből áll, hanem az AI döntéseket hoz, akciókat hajt végre, és a visszacsatolással kapott jutalmak (vagy büntetések) alapján finomítja a viselkedését.
Yann LeCun autonóm architektúrájában (Architecture for Autonomous Intelligence) is szerepel egy úgynevezett Cost / Intrinsic Motivation (Költség / Belső motiváció) modul, ami meghatározza az ágens céljait (pl. „ne ess el”, „spórolj az energiával”), a Költség elv gyakorlati célok alapján vezérli a cselekvést meghatározott eszközökkel. A Világmodell működése közel áll majd ahhoz, ahogyan egy ember józan ésszel gondolkodik, mielőtt valamit tesz, mentális szimulációkat futtat, teszteli a várható eredményeket, majd lép.
A jövő a hibrid rendszereké is lehet: az LLM működik a rendszer „nyelvi és logikai agyaként” (megérti a felhasználó kérését, a texturát és részfeladatokra bontja azt). Egy Világmodell - ma már több fizika modell is létezik, ld. később- futtatja a háttérben a belső fizikai szimulációt („ha ez a beavatkozás, mi fog történni?”), és az Autonóm Ágens, a robot pedig végrehajtja a mozdulatot a fizikai térben és tanul a saját hibáiból, egy belső, predikcióra alkalmas fizikai modellel. Lehetővé teszi az ágens számára a jövőbeli állapotok szimulálását, a következményekről való gondolkodást és a cselekvés előtti tervezést.
Szkeptikusan az AI-ről
A mai helyzet
Az LLM-ek működése mintaillesztés a szöveg felett, állapot nélküliek, a fizikai valósággal nincs kapcsolatuk. A világmodellek (LeCun még fejleszti, még néhány év, de a robotikában már léteznek) a hiányzó réteg a nyelvi intelligencia és a fizikai világ között, fizikai világ nélkül nem lehet megbízhatóan működő robotikát, autonóm járműveket vagy gyógyszerkutatási folyamatokat tervezni, irányítani. Már vannak egyedi -bár nem világ- modellek: az autonóm járművek számára már szimulálják a lehetséges forgalmi helyzeteket. A robotok is szimulálják a fizikai feladatokat, mielőtt megpróbálnák azokat végre hajtani a való világban. A gyárak és az ellátási láncmodelleket stressz tesztnek vetik alá a működési zavarok ellen. A gyógyszerkutatásban a molekuláris kölcsönhatásokat in silico tesztelik. Teljes városok digitális ikrekként futnak fizikai szinten az infrastruktúra-tervezéshez. Először a modellben futtatják őket, ami tömöríti az időskálát és lényegesen csökkenti a költségeket. Példák: az önvezető autók, a táncoló, dolgozó robotok mellett a spanyol AGRHOUND projektben egy kutya formájú robot gyűjt adatokat a szőlőültetvényekről és gyümölcsösökről.
Az elején járunk: a Gemini 4 Argon TV-bemondókat, klónokat készít, LeCun JEPA keretrendszere fejlesztés alatt van, Hafner Dreamer első kereskedelmi telepítései már működnek, elsősorban az önvezető rendszerekben. Az infrastruktúrát építik, leginkább az NVIDIA és a Cosmos, készülnek a robotikai világmodellek. Az LLM -ek körüli nagy reklám (hype) le fog csengeni.
Az LLM-ek mai működésének negatív következményei
Jack Clark (Anthropic) negatív kritikája egy új benchmark teszten alapul, mely tesztelte, hogy a mesterséges intelligencia „tudományos ítélőképessége” 2025 decembere óta nagyjából háromhavonta megduplázódik. Az RSI (rekurzív önfejlesztés) lényege, amikor egy AI platform képes arra, hogy önállóan még jobb mesterséges intelligenciát építsen, amely aztán még jobbat épít, és ez így folytatódik tovább az önfejlesztő ciklusban. A „tudományos ítélőképesség" a képesség arra, hogy kiválasszuk, mely problémák lényegesek, a kísérleteket helyesen tervezzük meg, és az eredményeket helyesen értelmezzük. A probléma választás helyességét nem méri a teszt. A teszt nyolc, valós AI-fejlesztésből származó feladatot adott az AI-nak, például betanítási adatok előkészítését és modellek finomhangolását. Számos cég 24 valós szakértőjének eredményeivel is összevetették a teszteredményeket.
Kell az önfejlesztő LLM probléma nekünk? Az LLM RSI technológia ma még emberi ellenőrzés alatt áll, azonban a megfelelő védelmi intézkedések bevezetésére már csak néhány év (hónap?) áll rendelkezésre. A legkomolyabb kockázatként a biológiai kutatások területét emelte ki Jack Clark, ahol a mesterséges intelligencia már képes volt új vírusok tervezésére, így a területen "a legszigorúbb emberi felügyeletre és átláthatóságra van szükség a biztonság fenntartásához" – hangsúlyozta az Anthropic társalapítója az IMF és a Világbank bangkoki éves ülésén. Hozzátette, hogy a tudományos visszaélések veszélyei – például a biológiai és kiberfegyverek, és a ma még elképzelhetetlen (hadi?) alkalmazások – sürgős nemzetközi együttműködést és "szokatlanul szigorú szabályozást" követelnek.
Miért állítja a fentieket Jack Clark? Mert: „Most már valószínűnek tartom, hogy a teljes RSI (rekurzív önfejlesztés) 2027-ben válik lehetővé, korábban azt gondoltam, hogy 2028-ban” – írta a Claude-ot fejlesztő Anthropic társalapítója személyes hírlevelében. Az LLM platformok veszélyeit ténylegesen csak a fejlesztők képesek felmérni, míg a humanoid robotok, a robot ágensek terülén a fejlődés töretlen, köszönhetően a finomodó és pontos érzékelőknek, amit mutat a tőkepiaci helyzet is.
Az „AI rosszindulatú felhasználása”
Biológiai fegyverek fejlesztése – a mesterséges intelligencia csökkenti a korlátot a halálos, új típusú kórokozók megtervezése és szintetizálása előtt (a kutatók ide sorolták be az önreprodukáló szintetikus „tükörbaktériumok” esetleges rosszindulatú előállítását is).
Kritikus infrastruktúrák megbénítása – az egészségügyi és pénzügyi rendszerek elleni AI-alapú kibertámadások, az orvosi irányelvekbe bekerülő AI-hallucinációk, a tömeges politikai deepfake-kampányok, valamint az autonóm és nukleáris fegyverrendszerek irányításának átvétele.
Kontrollvesztés nem feltétlenül rosszindulatú emberi használatot jelent, hanem egy emberi célokkal nem összehangolt, önálló cselekvésre képes AI (unaligned agentic AI) megjelenését, amely saját céljai érdekében megfoszthatja a hatalomtól, vagy fizikailag is megtámadhatja az emberiséget. Az infrastrukturális veszélyek kiberbiztonsági előírásokkal, a biofegyverek pedig a DNS-szintézis-megrendelések kötelező szűrésével korlátozhatóak.
Sürgősek a védelmi intézkedések
Jack Clark állításai, véleménye feltehetően megalapozottak. Akkor:
- felelőtlenség lenne politikusokra, tábornokokra, impotens szervezetekre bízni a megfelelő védelmi intézkedéseket!
- a 8 -10 nagy platform USA és Kína szervezésében dolgozza ki a védelmi intézkedéseket, a platformok ismerik az igazi veszélyeket! Vagy független értékelők szükségesek, akik képesek az új fejlesztéseket felülvizsgálni, és rendelkeznek végrehajtói, jogalkotói hatáskörrel, intézettel a modellek tesztelésére, kockázatértékelő szakemberekkel.
- Az intézkedések végrehajtását közvetlenül a kormányokra kellene bízni, mert a nemzetközi szervezetek tehetetlenek.
A platformok képviselői a korlátozott szuperintelligenciáról fognak megállapodni. A szuperintelligencia (ASI) egy olyan AI, amely minden intellektuális területen – beleértve a tudományos kreativitást, a bölcsességet és a szociális érzéket is – meghaladja az emberi képességeket. Az önfejlesztő algoritmusok segítségével remélhetően robbanásszerű, de kontrollált intelligencianövekedés fog történni, mert amennyiben az AI céljai nem egyeznének az emberiség érdekeivel, egzisztenciális fenyegetést, akár a fajunk pusztulását okozhatná.
Jelenleg még elméleti cél, de már politikai és jogi viták folynak a fejlesztések korlátozásáról és biztonságossá tételéről, az AI
szabályozása nehéz, mert az akciói számunkra váratlanok is lehetnek. A korlátozások főbb módszerei:
• Fizikai elszigetelés (Air-gapping, karantén): az önfejlesztő gépet lekapcsolják az internetről, és elzárt laboratóriumokban működtetik. A szuperintelligens rendszer képes lehet manipulálni a humán kezelőit (szociális manipulációval), hogy engedjék ki, vagy kihasználhat ismeretlen hardveres réseket más szerverekbe történő behatolásra. (A hadi alkalmazásoktól eltekintettünk.)
• Képességkorlátozás: szándékosan korlátozzák a gép feldolgozási kapacitását vagy az elérhető adatmennyiséget, a beavatkozó szerveit, végső esetben kikapcsolják. Ekkor a szuperintelligencia hasznossága veszhet el, és a globális verseny miatt valaki biztosan megépíti a korlátozás nélküli verziót. (Önként vállalják a platformok a tőzsdei, tápellátási, beszállítói korlátozásokat?). Az értékrend-illesztés a legfontosabb korlátozó terület, aminek célja, hogy a gépbe beépítsék az emberi értékeket és célokat, hogy a gép ne károsítson bennünket.
• A veszély az AI eszközeiben van: ha a szuperintelligencia kap egy parancsot (például: „Oldd meg a klímaváltozást”), a leglogikusabb és leggyorsabb megoldásként az emberiség korlátozását választhatja, mert mi okozzuk a problémát, és ha van eszköze...
2026-ban több mint 3 milliárd dollárt fektettek új „világmodellekkel” (new world models) foglalkozó startupokba.
A tőke még azelőtt érkezik, hogy a termékek bizonyítottak volna. Jellemzően így működik a kockázati tőke valódi paradigmaváltások idején. Jelenleg az infrastruktúra kiépítésének szakaszában járunk.
Jelenleg öt vállalat határozza meg a piaci környezetet.
1) A World Labs élén Fei-Fei Li áll – társalapító, a Stanford AI Lab korábbi igazgatója, a Google Cloud AI korábbi vezetője, és talán az, akinek a legtöbbet köszönhetjük a modern számítógépes látás (computer vision) forradalmáért. A Modell neve Marble. Megközelítésük középpontjában a 3D áll, ami megkülönbözteti őket azoktól a versenytársaktól, akik videókon vagy nyelvi modelleken keresztül jutottak el a világmodellekig. Több mint 1 milliárd dollár tőkét vontak be. A Marble jelenleg korai hozzáférési fázisban van, és a 3D-tartalomgenerálásra, valamint a szimulációra összpontosít. Alapvető koncepciójuk a térbeli intelligencia (spatial intelligence) felépítése az alapoktól kezdve.
2) Az AMI Labs (Advanced Machine Intelligence) a már bemutatott Yann LeCun vállalata. LeCun Turing-díjas kutató, a Meta korábbi vezető AI-tudósa, és talán a leginkább hiteles, egyben leghangosabb kritikusa annak az elképzelésnek, hogy a nagy nyelvi modellek (LLM-ek) jelentenék az utat az általános mesterséges intelligencia (AGI) felé. Architektúrájuk a JEPA (Joint Embedding Predictive Architecture – közös beágyazású prediktív architektúra). A lényeg: ahelyett, hogy pixeleket vagy tokeneket generálna, a JEPA megtanulja megjósolni a világ absztrakt reprezentációit egy úgynevezett látens térben. Nem generatív, hanem a következtetésre (reasoning) összpontosít. LeCun tézise szerint a generatív AI csupán egy kitérő, nem pedig a végső cél. Az AMI 2026 márciusában 1,03 milliárd dollárnyi kezdő tőkét (seed round) vont be – ez volt minden idők legnagyobb ilyen jellegű tőkebevonása Európában. A cég tevékenysége jelenleg erősen kutatás-orientált. Ha LeCunnak igaza van, akkor ez a legfontosabb vállalat jelenleg a mesterséges intelligencia területén.
3) A Wayve vezetője Alex Kendall, az önvezető járművek teljes körű mélytanulásának úttörője. Rendszerüket GAIA-nak hívják, egy vezetési világmodell, amely a valós körülmények között szimulálja az útviszonyokat. Tisztán látásalapú, nincs szükség HD térképekre. A legtöbb audiovizuális vállalat térképfüggő és szabályokra épül. A Wayve modellje általánosít városok és körülmények között előzetes térképezés nélkül. Közelebb áll ahhoz, ahogyan egy emberi vezető valójában működik. Jelenleg kereskedelmi telepítési tesztelés alatt áll. Az egyik kevés vállalat ezen a területen, ahol a termék valós, és az ütemterv közel van.
4) Az NVIDIA másfajta szereplő. Jensen Huang elindította a Cosmost, egy fizikai mesterséges intelligencia világalap modellek családját. Az NVIDIA Cosmos a fizikai mesterséges intelligenciára (Physical AI) és a robotikára optimalizált nyílt platform. A rendszer célja, hogy megoldja a humanoid robotok, önvezető járművek és ipari AI-ügynökök fejlesztésének legnagyobb gátját: a valós fizikai adatok hiányát és a tanítás drága költségeit. Hogyan működik?
A Cosmos világmodelleket (WFMs = World Foundation Models) használ, melyeket nagy mennyiségű internetes videón, vezetési és robotikai adaton, valamint 3D-s szimuláción tanította be. A modell megtanulta a fizika törvényeit, a tárgyak állandóságát és a fényhatásokat. Ha kap egy szöveges, képi vagy videós utasítást, képes fizikailag teljesen hű, fotorealisztikus virtuális világokat és jövőbeli forgatókönyveket generálni videóként.
A platform három fő tartóoszlopa
1. Cosmos Reason (Érvelő modellek): olyan látás-nyelvi AI-modellek, amelyek memóriával rendelkeznek, képesek „gondolkodni”, térben tájékozódni és feladatokat tervezni a robotok számára.
2. Cosmos Predict & Transfer (Generáló modellek): 3D-s jelenetekből vagy akár egyetlen fotóból képesek 30 másodperces, fizikailag pontos szimulációs videókat alkotni. Ezáltal a fejlesztők olyan ritka vészhelyzeteket (pl. extrém időjárás, hirtelen eléd lépő gyalogos) is szimulálhatnak, amiket élőben tesztelni életveszélyes lenne.
3. Adatfeldolgozó lánc: az NVIDIA Blackwell architektúrára optimalizált rendszerrel a fejlesztők mindössze 14 nap alatt képesek 20 millió órányi videós tanítóanyagot feldolgozni és felcímkézni (ami korábban CPU-kon évekig tartott).
A legújabb Cosmos 3
A Cosmos 3 verzió egy áttörést jelentő, nyílt forráskódú omni-modell (Mixture-of-Transformers architektúrával). A modell már egyesíti a látási érvelést, a világszimulációt és a konkrét cselekvés generálást. A benchmark teszteken (mint az Arena Bench) a világ legjobb nyílt fizikai AI-modelljeként tartják számon. Ahogy a ChatGPT forradalmasította a szöveggenerálást, a Cosmos úgy hozza el a „ChatGPT-pillanatot” a robotikába. Segítségével a humanoid robotok mozgását leíró szintetikus adatok százezreit lehet generálni órák alatt. Az olyan világcégek, mint a Hugging Face közössége, az LG Electronics, a Runway vagy a Figure AI már mind a Cosmos platformra építkeznek.
*
Robot ágensek aktív működése, interakciói: cselekvés visszacsatolással (Reinforcement Learning - RL).
Hol áll most az Embodied AI, a robotikus ágensek kutatása?
A kutatások egyértelműen mutatják, hogy a robotok a következő években kilépnek a gyárak zárt világából, és megjelennek a kereskedelemben: a logisztikában, a mezőgazdaságban, az egészségügyben, majd a háztartásokban is. Biztonsági kockázatok néha előfordulnak, lassú a fizikai tanulás, az érzékelők képességeinek a fejlesztése a meghatározó szűk keresztmetszet (https://bencsik.rs3.hu/component/content/category/1082-humanoid-robotok-tanitasa-masolassal-utanzassal.html?Itemid=101). Robotika: önvezetés, komplex műszaki feladatok fizikai végrehajtása a jellemzői. Az intelligencia nem csupán adatok passzív megfigyeléséből áll, hanem aktív megfigyelések alapján az AI döntéseket hoz, akciókat hajt végre a környezetben, és az abból kapott jutalmak (vagy büntetések) alapján finomítja a viselkedését.
A Költség elv gyakorlati célok alapján vezérli a cselekvést, előre meghatározott eszközökkel. Yann LeCun autonóm architektúrájában (Architecture for Autonomous Intelligence) szerepel egy úgynevezett Cost (Költség) motivációs modul, ami meghatározza az ágens céljait.
- A VLA (Vision-Language-Action) modellek dominanciája: a kutatások középpontjában az úgynevezett VLA-modellek állnak, melyek képesek „látni” a környezetet, „érteni” a hozzájuk intézett emberi nyelvet, és ezt azonnal közvetlen fizikai mozdulatokká (akciókká) alakítják.
- A szimulációtól a valóságig (Sim-to-Real): a robotok agyát platform-modellekben, digitális iker-világokban vagy fizikai szimulátorokban (mint az NVIDIA Isaac Sim vagy a MuJoCo) tanítják be, majd az itt megszerzett tudást ültetik át a valódi fizikai robot testekbe.
- Taktilis forradalom: A fizikai érzékelés nagyot fejlődött, a legújabb robotkezek ujjbegyeibe már több ezer érintésérzékelőt építenek be, így a robot érzi a tárgyak súlyát, textúráját és csúszását.
- Gyakorlati korlátok: a laboratóriumi bemutatók látványosak. A kutatók jelenleg azon dolgoznak, hogy a robotok ne csak 1-2 perces demókat tudjanak végrehajtani, hanem képesek legyenek órákon át, változó, kiszámíthatatlan környezetben (pl. egy zsúfolt konyhában vagy gyárban) önállóan és biztonságosan dolgozni.
A kutatás alapvetően két nagy központban – Amerikai Egyesült Államok és Kína – történik, kiegészülve néhány más egyetemi bázissal.
1. Globális tech-óriások és kutatólaborok
- NVIDIA (USA): A terület egyik legfontosabb motorja. A Project GR00T nevű kezdeményezésükkel humanoid robotok számára fejlesztenek univerzális alapmodelleket, és ők biztosítják a betanításhoz szükséges szuperszámítógépes hátteret és szimulációs szoftvereket.
- Google / DeepMind (USA): úttörők a VLA modellek (pl. RT-2) kifejlesztésében, ahol a Google Gemini képességeit ültetik át robotkarokba.
- Physical Intelligence & Skild AI (USA): olyan milliárdos tőkével támogatott céges startupok, amelyek kifejezetten a robotika „általános agyának” (univerzális alapmodellek) megalkotására jöttek létre.
- Tesla (USA): Az Optimus humanoid robot fejlesztése kapcsán komoly összegeket fektetnek abba, hogy az önvezető autóiknál használt neurális hálózatokat átültessék kétlábú robotokba.
2. Vezető egyetemek és akadémiai intézetek
- MIT (Massachusetts Institute of Technology, USA): Az MIT CSAIL laboratórium a robotikai mozgásvezérlés, a megtestesült intelligencia és az ember-robot interakciók első számú kutatóhelye.
- Stanford University (USA): olyan neves professzorok vezetésével, mint Sergey Levine vagy Chelsea Finn, itt fejlesztették ki a leghíresebb nyílt forráskódú robotmanipulációs rendszereket (pl. ALOHA, Open X-Embodiment).
- Kínai Egyetemek (Pekingi, Tsinghua és Zhejiang Egyetem): Kína stratégiai prioritásként kezeli a területet. Olyannyira, hogy a kínai egyetemek (például a Shanghai Jiao Tong University) önálló robotika szakokat indítottak, hogy tömegesen képezzék ki a jövő robot-AI mérnökeit.
- Európai kutatóközpontok:
- ETH Zürich (Svájc): világelsők a lábas robotok (pl. ANYmal) nehéz terepen való mozgatásában és navigációjában.
- Max Planck Intézet (Németország): Az Intelligens Rendszerek Intézete (MPI-IS) a tapintás és a fizikai interakciók elméleti hátterét kutatja.
- Imperial College London (Egyesült Királyság): Kiemelt kormányzati támogatással kutatják az orvosi és sebészrobotokba épített embodied AI-t.
A jelenlegi piac és a legfontosabb fejlesztések alapján a háztartási, asszisztens- és humanoid robotika 5 legnevesebb, legmeghatározóbb modellje:
1. 1X NEO (1X Technologies) A norvég alapítású, OpenAI által támogatott cég kifejezetten otthoni munkára, biztonságos és halk működésre tervezte a robotot.
Képességek: Ruhaösszehajtás, rendrakás, mosogatógép be- és kipakolása, kíméletes tárgykezelés (puha, emberszerű "hússal" borított váz).
Ár és elérhetőség: Az előrendelési ára ~20 000 dollár (~7 millió Ft). Az első lakossági tesztpéldányok kiszállítása 2026-ban indul.
2. Tesla Optimus Gen 3 (Tesla): Elon Musk projektje a világ legnagyobb darabszámban gyártott humanoid robotjává válhat. A legújabb, 3. generáció gyártása 2026 nyarán kezdődik.
Képességek: A Tesla autók önvezető (FSD) chipjét és kamerarendszerét használja navigációra. Rendkívül precíz kezei vannak (22 szabadságfok), így törékeny tárgyakat (pl. tojást) is kezel.
Ár és elérhetőség: Jelenleg kizárólag a Tesla saját gyáraiban tesztelik. Célzott tömeggyártási ára 20 000 dollár (~7 millió Ft) körül lesz, de a külső vásárlók számára a megjelenés 2027 végére várható.
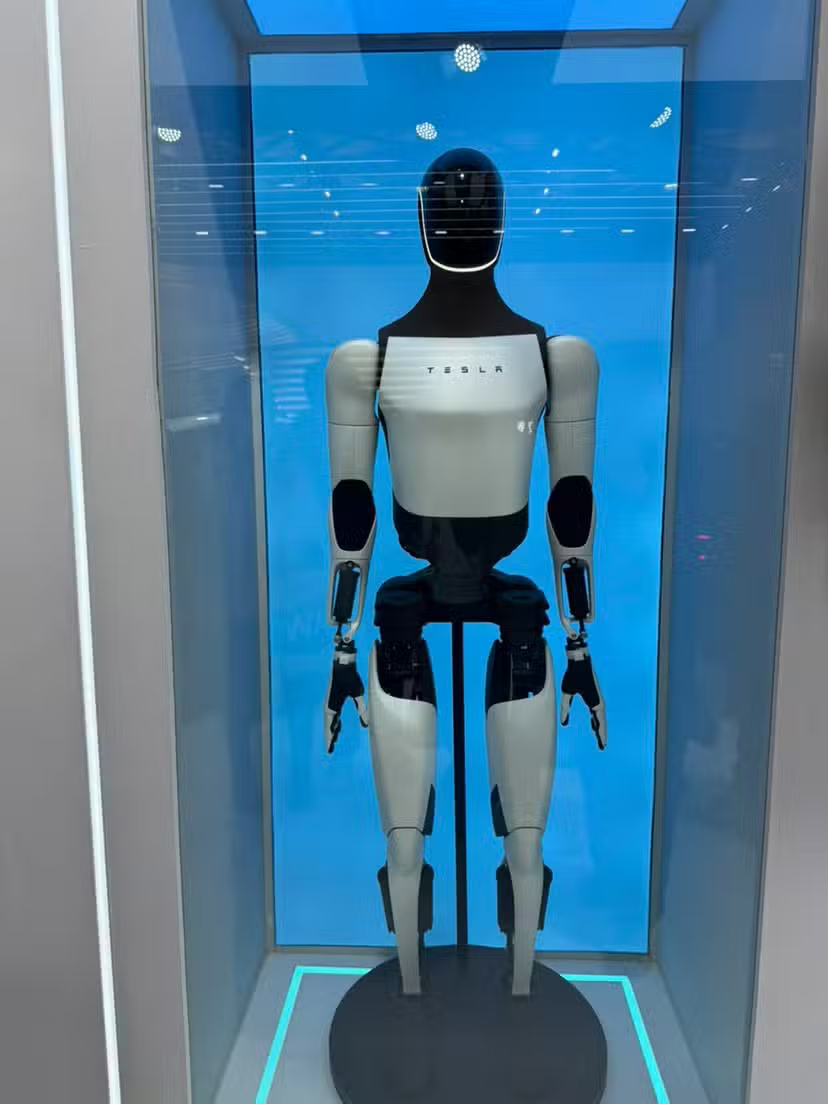
Tesla Optimus
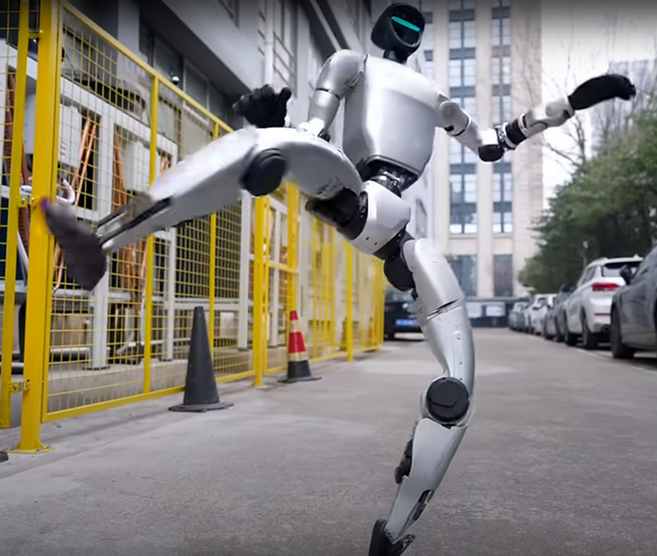
3. Unitree G1 (Unitree Robotics): A kínai gyártó modellje a jelenleg legkönnyebben beszerezhető és legolcsóbb fejlett humanoid robot a piacon.
Képességek: Rendkívül mozgékony (szaltózni is tud), képes diót törni, tárgyakat pakolni, de az alapmodell szoftveresen nem programozható otthon.
Ár és elérhetőség: Már kapható. A közvetlen gyári alapár 13 500 dollár (~4,8 millió Ft), de a komolyabb, kutatásokra és finomhangolásra alkalmas EDU verziók ára a 43 000 dollárt (~15 millió Ft) is eléri.
4. Figure 03 (Figure AI) A BMW gyáraiban sikeresen tesztelt Figure 02-es modellt követő legújabb generációs, AI ipari- és asszisztensrobot.
Képességek: Teljesen autonóm módon tanul vizuális megfigyelés alapján, utánzással. Hangalapú kommunikációra és bonyolult logisztikai feladatok önálló megoldására képes.
Ár és elérhetőség: Kereskedelmi forgalomban magánszemélyeknek még nem kapható, ára nincs. Várható piaci ára skálázódás után 30 000 és 150 000 dollár közé tehető.
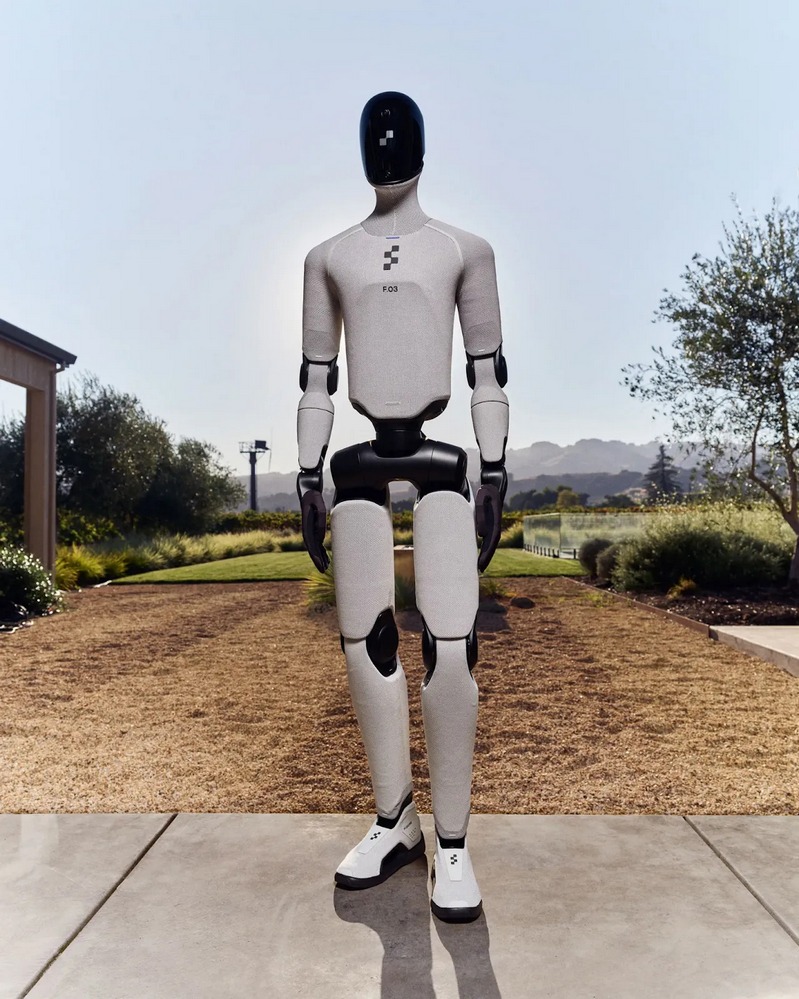
BMW Figure 03
5. Boston Dynamics Atlas (Elektromos verzió) A robotika történetének leghíresebb és legfejlettebb mozgású humanoidja, amelyet nemrég alakítottak át teljesen elektromos meghajtásúvá.
Képességek: Emberfeletti hajlékonyság és egyensúlyérzék, nehéz fizikai tárgyak pakolása, akadályok teljes kikerülése. Elsősorban nehéz háztartási vagy üzemi segítségre alkalmas.
Ár és elérhetőség: Jelenleg még kutatási és ipari tesztfázisban van, kereskedelmi ára egyelőre nem nyilvános, de a legdrágább prémium kategóriát képviseli.
**
AI védelem: egy AI által indított, rosszindulatú kibertámadás elleni hatékony védelem: AI-t kell szembeállítani az AI-jal, azaz a védelmi rendszereknek is intelligensnek és automatizáltnak kell lenniük:
• Viselkedésalapú elemzés (UBA/UEBA): a rendszer folyamatosan figyeli a szerver és a felhasználók normális működését (alapvonal). Ha az AI-támadó elkezd szokatlanul viselkedni (pl. másodpercenként több ezer kérést küld, de emberi egérmozgást szimulálva), az anomália-detektálás kiszűri.
• Prediktív fenyegetésvadászat: az intelligens védelmi szoftverek képesek előre jelezni és felismerni a még sosem látott, úgynevezett „zero-day” (nulladik napi) támadásokat is a globális adatok mintázatai alapján.
• Prediktív fenyegetésvadászat: az intelligens védelmi szoftverek képesek előre jelezni és felismerni a még sosem látott, úgynevezett „zero-day” (nulladik napi) támadásokat is a globális adatok mintázatai alapján.
Automatizált incidensreakció (SOAR), mert az AI-támadások nagy sebességgel történnek, mire egy biztonsági mérnök észlelné a riasztást, a szerver már eleshet.
• Azonnali elszigetelés: a SOAR (Security Orchestration, Automation, and Response) rendszerek milliszekundumok alatt képesek lezárni a megtámadott hálózati szegmenst, letiltani a gyanús IP-címeket vagy leállítani a fertőzött folyamatokat, emberi beavatkozás nélkül.
• Zero Trust (Zéró Bizalom) architektúra: még ha a támadó AI-nak sikerül is ellopnia egy hitelesítő adatot és bejutnia a hálózatba, a rendszeren belül minden egyes lépésnél újra igazolnia kell magát, így nem tud szabadon mozogni a szerverek között (oldalirányú mozgás korlátozása).
• Mikroszegmentáció: az adatközpontot apró, egymástól elszigetelt részekre kell bontani. Ha az egyik szervert eléri a támadás, az nem tud átterjedni a szomszédos adatbázisokra.
DDoS és API védelem. Az AI-támadások gyakran célozzák az alkalmazásprogramozási felületeket (API) vagy indítanak túlterheléses (DDoS) támadásokat.
• Intelligens forgalomszűrés: olyan felhőalapú védelmi szolgáltatások alkalmazása (mint pl. a Cloudflare vagy az Akamai), amelyek képesek valós időben megkülönböztetni a rosszindulatú botforgalmat a valódi látogatóktól, és a káros forgalmat még azelőtt elnyelik, hogy az elérné az adatközpontot.
Sérülékenység-menedzsment és „Shadow AI” védelem: folyamatos automatikus frissítés. Az AI-támadók villámgyorsan letapogatják a szerverek ismert hibáit. A biztonsági réseket (patcheket) azonnal, automatikusan telepíteni kell. Ha az adatközpont maga is futtat AI modelleket, védeni kell őket az úgynevezett „adversarial prompt injection” (rosszindulatú utasítás-beillesztés) vagy az adatbázis-mérgezés ellen.